
Treten Sie dem Forum für Designer bei!
Ihr Fachwissen ist wichtig für die Gemeinschaft. Helfen Sie uns und bringen Sie Ihr Wissen ein!
Jetzt dem Forum beitretenTauschen Sie sich aus, lernen Sie und wachsen Sie mit den besten Fachleuten der Branche.
Es ist keine leichte Aufgabe, seine Arbeit beim ersten Mal richtig zu machen, da unser Handeln von Erfahrung abhängt und kleine Fehler einen großen Unterschied bei den Ergebnissen ausmachen können. Angesichts der zunehmenden Menge an Aufgaben und der kurzen Fristen werden wir jedoch dazu gedrängt, sowohl leistungsfähig als auch präzise und ergebnisorientiert zu sein. Dieses Umfeld mit hohem Druck ist anfällig für Fehler. All dies hilft uns Ingenieuren nicht dabei, unsere Arbeit effektiv zu erledigen.
Wir bei Siemens sind uns dessen bewusst und bemühen uns daher, Ihnen das Leben zu erleichtern und Ihre Arbeit so einfach wie möglich zu machen. In diesem Blog möchte ich Ihnen zeigen, wie Sie mit Simcenter Testlab um auf effiziente Weise genaue und präzise Ergebnisse zu erhalten. Idealerweise inspiriert Sie dieser Blog für Ihre nächste Messkampagne.
Das Testobjekt: ein kleiner Elektromotor
Ich habe vor kurzem eine Charakterisierung unseres Demonstrators, eines kleinen Elektromotors, durchgeführt. Ich möchte meine Erfahrungen mit Ihnen teilen. Dieser kleine Wischermotor-Demonstrationsprüfstand steht stellvertretend für kleine, laute Fahrzeug-Nebenaggregate wie kleine E-Motoren, Kompressoren und Pumpen. Hier ist er:
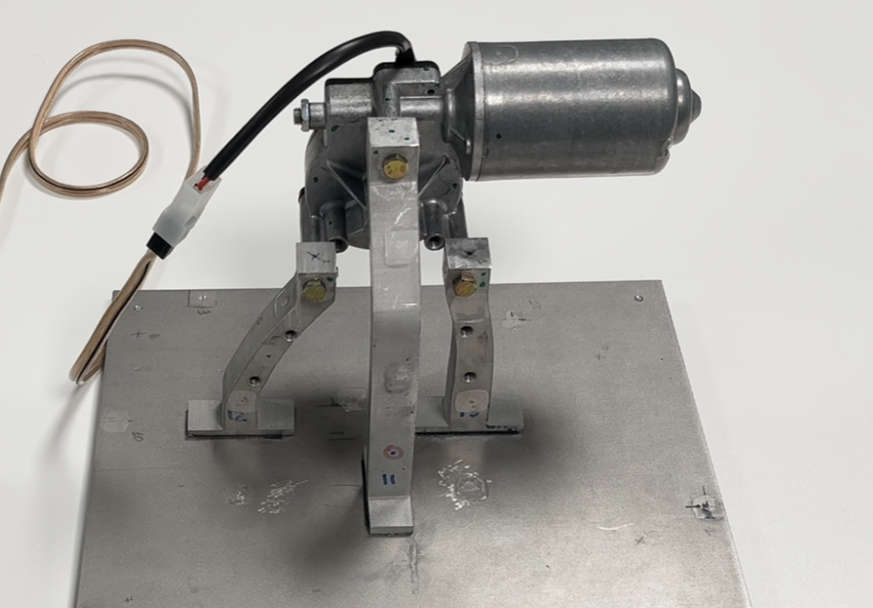
Wir werden dieses Bauteil mit Pseudokräften charakterisieren. Nun könnten Sie mir sagen, dass Sie eine Charakterisierung mit blockierten Kräften sehen wollten. Und ja, Pseudokräfte sind eine Art von blockierten Kräften, aber sie werden nicht direkt von den Schnittstellenpunkten abgeleitet, sondern von anderen Stellen des Testobjekts. In unserem Fall ist dies ein virtueller Punkt in der Mitte zwischen den Schnittstellenpunkten. Siehe mein Bild unten:
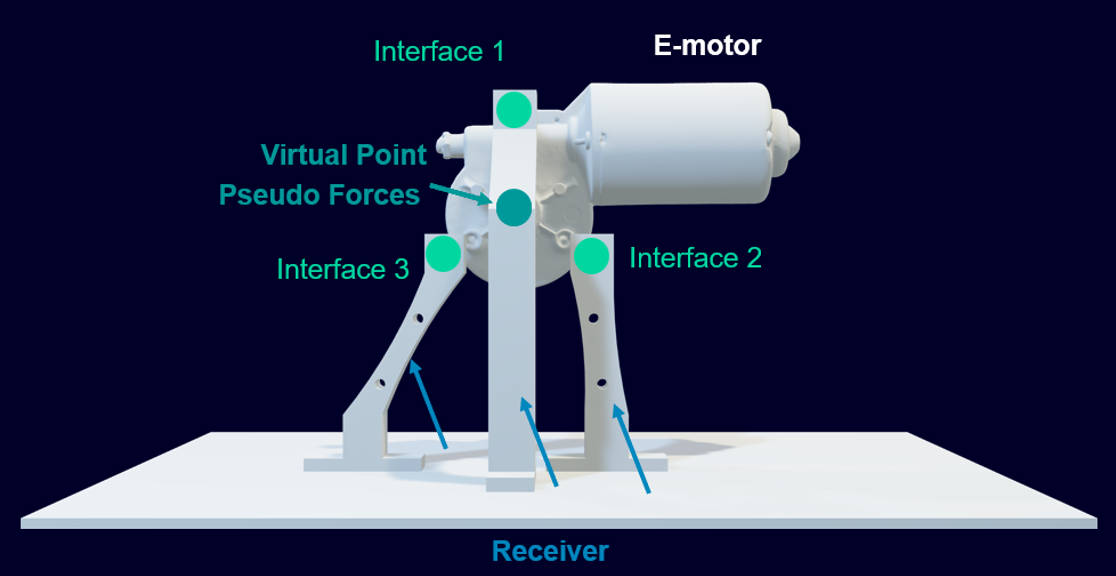
Diese Pseudokräfte können anschließend auf die gleiche Weise wie blockierte Kräfte verwendet werden. Zum Beispiel können Sie sie mit der frequenzbasierten Unterstrukturierung verwenden, um virtuelle Baugruppen zu erstellen, oder sie können mit Übertragungs-FRF (Frequency Response Functions) in die Schnittstellen übertragen werden. Dies wird in diesem Blog zwar nicht demonstriert, bietet aber einen Kontext dafür, was Sie mit Pseudokräften tun können. Wenn Sie mehr darüber wissen möchten, kontaktieren Sie uns bitte.
Warum verwenden wir Pseudokräfte?
Ganz einfach, weil wir weniger Unbekannte ermitteln (3 Translationskräfte und 3 Drehmomente), als wenn wir blockierte Kräfte an den Schnittstellen ermitteln. Für kleine Komponenten wie Kompressoren, Pumpen oder Elektromotoren ist dies ein sehr vorteilhafter Ansatz. Wir werden im Niederfrequenzbereich genauer sein.
Wie messen wir Pseudokräfte?
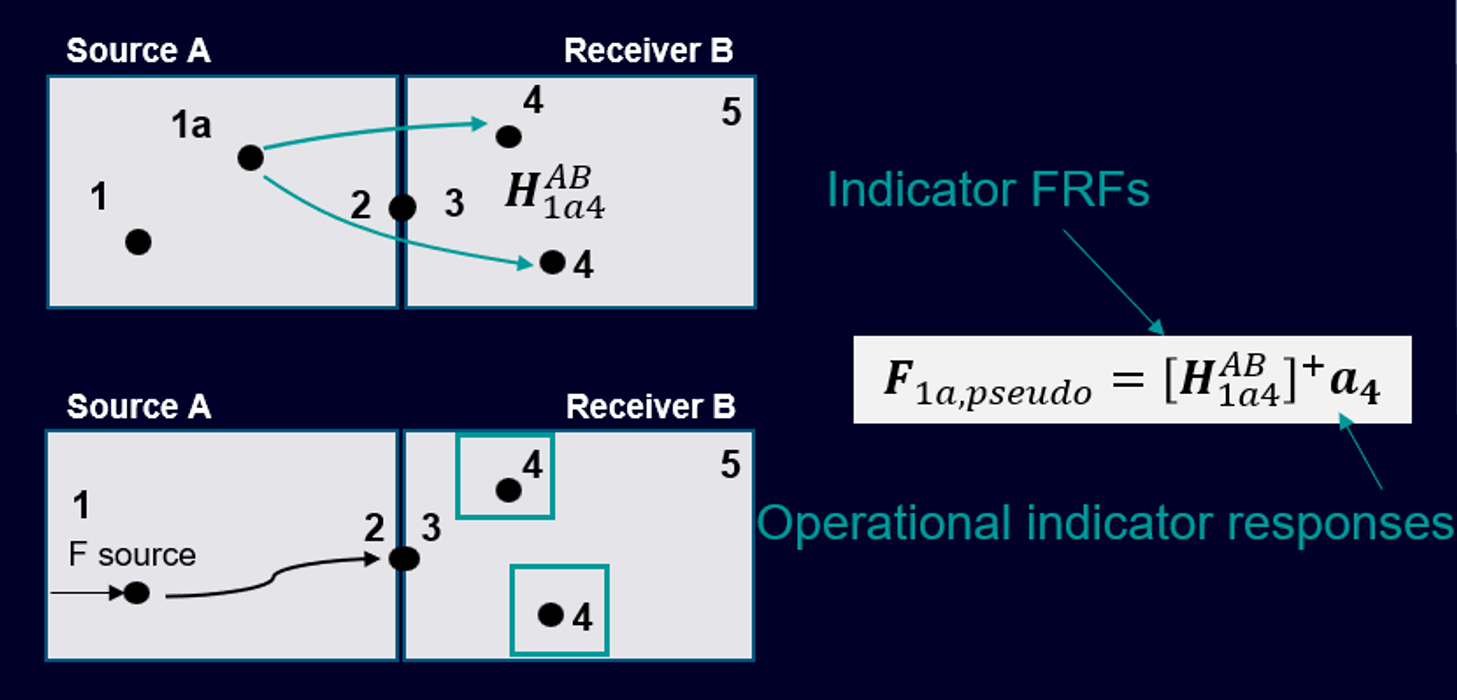
Wir messen sie mit dem In-situ-TPA-Ansatz (Transfer Path Analysis). Dies ist eine bekannte Methode, ein zweistufiger Ansatz, bei dem wir zunächst die Indikator-FRFs und in einem zweiten Schritt die operative Indikatorantwort messen. Wir können die nachstehende Formel verwenden, um die Pseudokräfte an unserem virtuellen Punkt abzuleiten:
Beginnen wir nun mit den Messungen!
Aber warten Sie, lassen Sie uns zuerst die virtuelle Instrumentierung durchführen. Lassen Sie mich die einzelnen Schritte durchgehen, indem ich die wichtigsten Punkte für Sie hervorhebe. Hier sind die verschiedenen Schritte zur Charakterisierung einer Komponente:
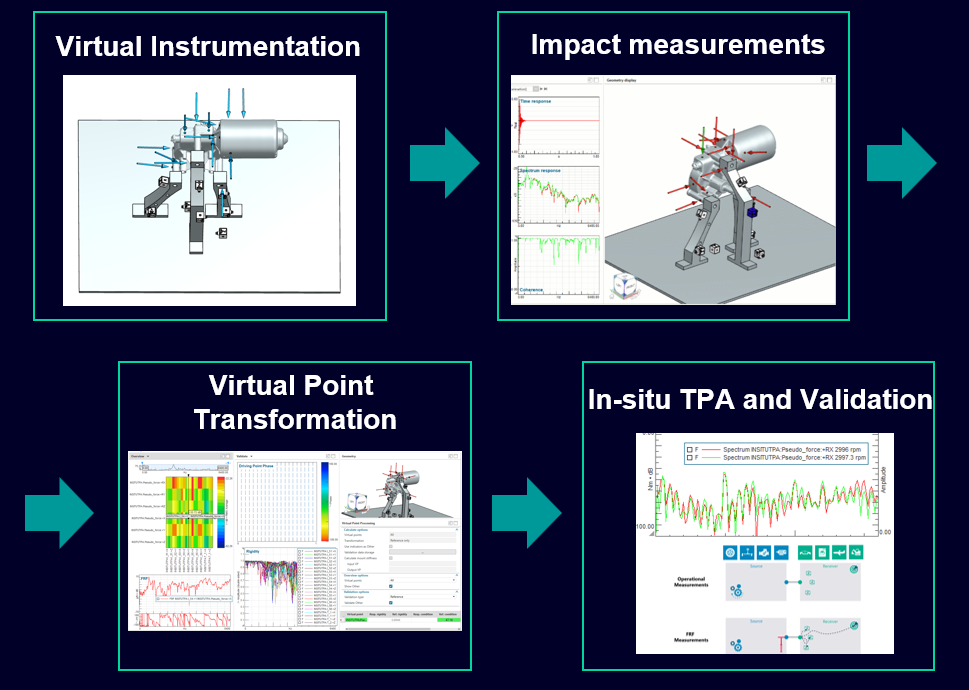
Virtuelle Instrumentierung
Bevor wir direkt mit der Messung beginnen, sollten wir unsere Aufgabe mit der virtuellen Instrumentierung gut vorbereiten. Dazu verwenden wir ein CAD-Modell des Prüfobjekts. In meinem Beispiel habe ich den Elektromotor gescannt und die *.step-Datei in Testlab importiert. Der Empfänger wurde mit der Standard-CAD-Software Siemens NX modelliert.
Warum ist es wichtig, unsere Messungen vorzubereiten? Weil wir unsere Stöße so platzieren müssen, dass alle unsere Koordinatenrichtungen in ähnlicher Weise angeregt werden. Wie können wir das tun? Hier sind die verschiedenen Schritte:
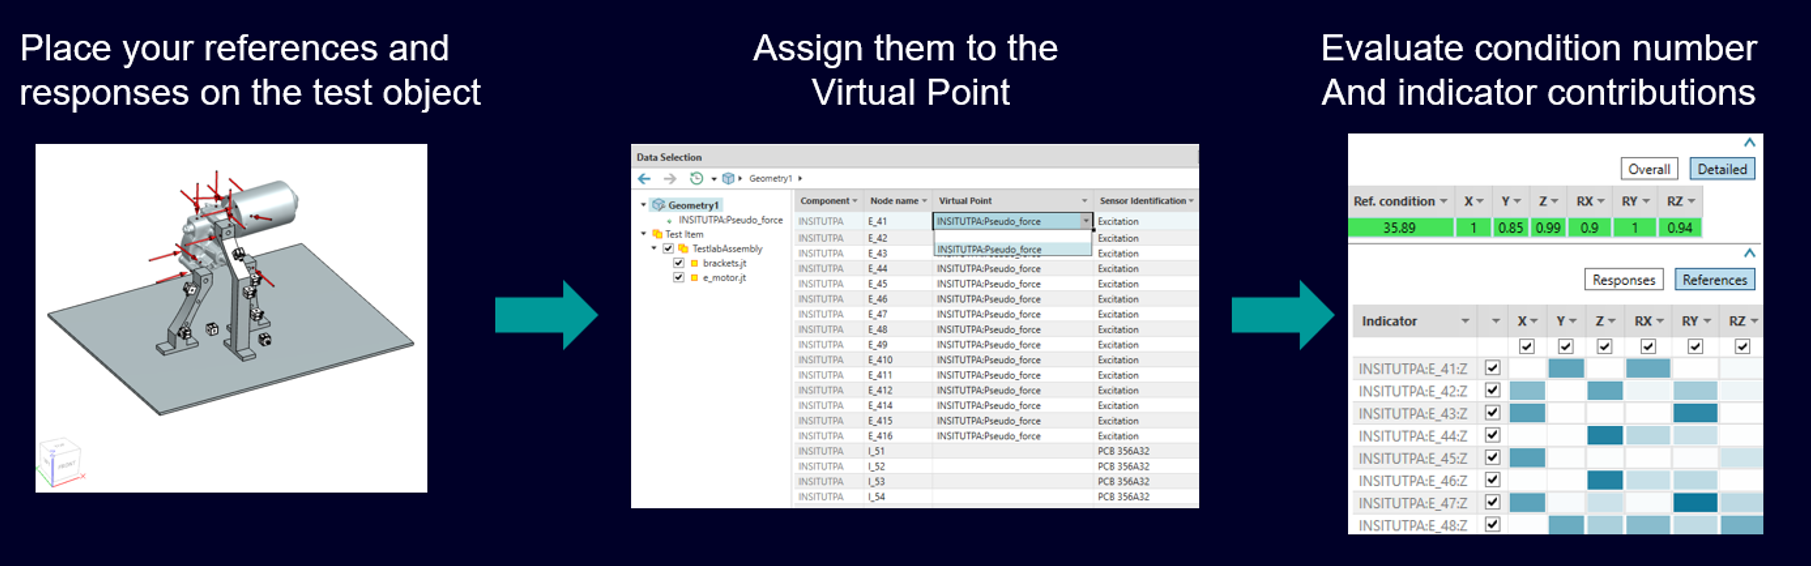
Die Indikatoren rasten dank der CAD-Unterstützung automatisch am CAD-Modell ein, und komplexe Geometrien lassen sich leicht erstellen. Schließlich zeigen Zustandszahlen und Sensorempfindlichkeiten an, welche Koordinatenrichtung verbessert werden muss.
Das nachstehende Demonstrationsvideo veranschaulicht die wichtigsten Vorteile einer ordnungsgemäßen CAD-Instrumentierungsvorbereitung:
- Den verfügbaren Platz bewerten
- Hochpräzise Sensorpositionierung
- Bereiten Sie die richtige Position und Anzahl Ihrer Indikatoren vor der Messung vor
Treten Sie dem Forum für Designer bei!
Ihr Fachwissen ist wichtig für die Gemeinschaft. Helfen Sie uns und bringen Sie Ihr Wissen ein!
Jetzt dem Forum beitretenTauschen Sie sich aus, lernen Sie und wachsen Sie mit den besten Fachleuten der Branche.