
Rejoignez le forum des designers !
Votre expertise est essentielle pour la communauté. Rejoignez-nous et apportez vos connaissances !
Rejoindre le forum maintenantPartagez, apprenez et évoluez avec les meilleurs professionnels du secteur.
Croyez-le ou non, l’industrie de la robotique est en train de prendre d’assaut l’économie manufacturière. Toutes les statistiques indiquent que nos collègues, nos chauffeurs et nos assistants personnels seront bientôt des robots sophistiqués !
Savez-vous que chaque année 500 000 emplois dans l’industrie manufacturière ne sont pas pourvusChaque semaine, 70 000 baby-boomers se retirent de la vie active et les milléniaux, la future génération, ne sont pas très enthousiastes à l’idée de rejoindre le secteur manufacturier ? Il n’est donc pas étonnant que les technologies d’automatisation, y compris la robotique, se développent à une vitesse fulgurante.
Avec l’arrivée des technologies – 5G, edge computing, machine learning, intelligence artificielle et progrès dans les technologies de vision, l’industrie de la robotique est au bon endroit pour tenir les promesses de l’industrie 4.0. Mais créer des robots autonomes, flexibles pour traiter de petits lots de travail avec une très grande précision sans compromettre la sécurité est un défi.
Les équipementiers établis et les jeunes entreprises sont confrontés aux mêmes défis en matière d’ingénierie robotique : équilibrer les compromis complexes entre la performance, la fiabilité, la précision, la sécurité et l’efficacité énergétique.
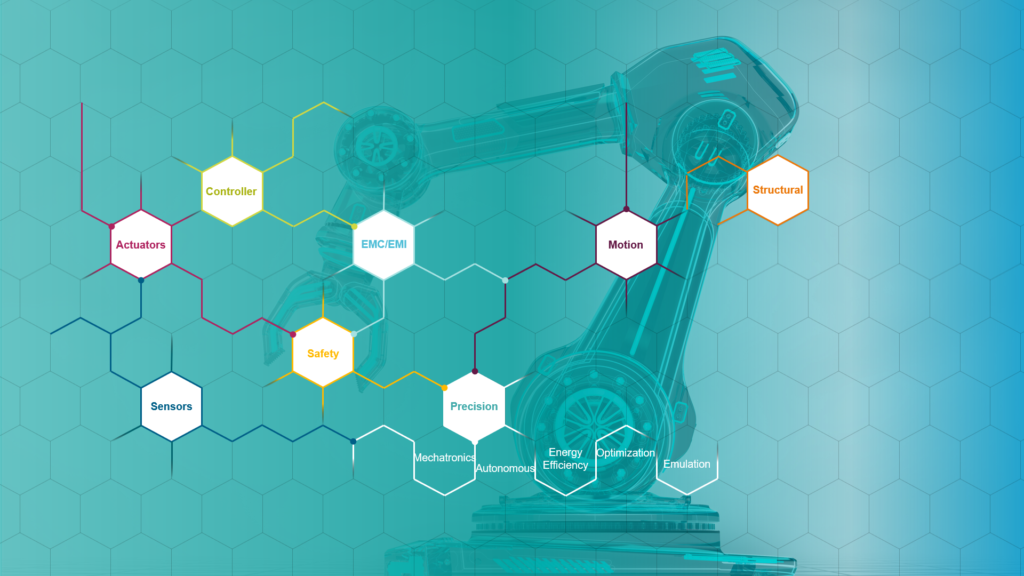
Un robot n’est pas seulement un bras mécanique. Ce n’est pas non plus une voiture. Bien qu’il s’agisse de machines dynamiques, un robot est un système profondément intégré où chaque décision a un effet d’entraînement sur d’autres domaines. Un changement dans le moteur (électromagnétique basse fréquence) a un impact sur le bras vibration (mécanique)qui génère un excès de chaleur (fluide & ; thermique) et force les changements à l’intérieur de la algorithme de contrôle (automatisation).
Résoudre ces problèmes dans des silos isolés avec une approche « construire et tester » est une recette pour l’échec. Cette méthode traditionnelle, qui repose sur des prototypes physiques coûteux, conduit inévitablement à des découvertes tardives qui peuvent faire dérailler les projets, gonfler les budgets et interrompre le développement.
Il existe un moyen ingénieux. Prenons l’exemple de deux robots industriels et voyons comment une approche de simulation multi-physique vous aide à maîtriser ces défis interconnectés. avant de construire un prototype.
1. Apprivoiser la dynamique : De la vibration à la précision
Pour un robot à grande vitesse, la précision n’est pas perdue, elle est volée par une dynamique incontrôlée. C’est là que les connaissances de Simcenter devient indispensable. Pour maîtriser les vibrations, il faut d’abord comprendre les forces et les accélérations complexes qui agissent non seulement sur les bras principaux du robot, mais aussi sur les articulations, les moteurs et les réducteurs.
Simcenter vous permet de simuler l’ensemble de la chaîne de production du robot. cycle opérationnel à :
- Calculer avec précision le charges dynamiques et accélérations sur chaque partie du robot.
- Analyser comment les composants flexibles, tels que les bras et les boîtes de vitesses, se plieront et vibreront sous l’effet de ces charges.
- Prévoir et neutraliser les fréquences de résonance qui nuisent aux performances et provoquent une fatigue mécanique à long terme.
- Optimiser le conception structurelle pour une rigidité maximale et un poids minimalLe robot s’installe instantanément pour maximiser le rendement et la précision.

2. Le bon dimensionnement des actionneurs pour une performance et une efficacité maximales
Le calcul traditionnel « essai-erreur » ou à point unique pour le dimensionnement des actionneurs est notoirement inefficace. Il conduit souvent à deux mauvais résultats :
- Le sous-dimensionnement : Le robot n’atteint pas les objectifs de performance.
- Surdimensionnement : Un choix « sûr » courant qui augmente le coût, le poids et, plus important encore, la consommation d’énergie et la chaleur.
Au lieu de deviner, Simcenter vous permet de simuler le profil complet de la mission du robot. En fournissant les trajectoires de mouvement en entrée, il calcule précisément la vitesse, le couple et la puissance nécessaires. Cela vous permet de sélectionner les l’actionneur optimal à partir d’un catalogue-un actionneur parfaitement adapté à la tâche, minimisant à la fois les coûts et le gaspillage d’énergie.
Rejoignez le forum des designers !
Votre expertise est essentielle pour la communauté. Rejoignez-nous et apportez vos connaissances !
Rejoindre le forum maintenantPartagez, apprenez et évoluez avec les meilleurs professionnels du secteur.