デザイナーのためのフォーラムに参加しよう
あなたの専門知識はコミュニティにとって不可欠です。私たちに参加して、あなたの知識を提供してください。
今すぐフォーラムに参加する業界最高のプロフェッショナルと分かち合い、学び、成長する.
信じられないかもしれないが、ロボット産業は製造業経済に旋風を巻き起こしている。あらゆる統計によると、私たちの同僚、運転手、個人アシスタントは、まもなく洗練されたロボットになる!
毎年 500,000の製造業の仕事が埋まっていない7万人のベビーブーマーが 労働力から引退する 未来の世代であるミレニアル世代は、製造業への参入をそれほど望んでいないのだろうか?その結果、ロボット工学を含む自動化技術が猛烈なスピードで成長しているのも不思議ではない。
5G、エッジコンピューティング、機械学習、人工知能、ビジョン技術の進歩といった技術の登場により、ロボット産業はインダストリー4.0の約束を実現するスイートスポットにいる。しかし、安全性を損なうことなく、小ロットの作業を非常に高い精度で処理できる自律的で柔軟性のあるロボットを作ることは難しい。
既存のOEM企業も新興企業も、性能、信頼性、精度、安全性、エネルギー効率の間の複雑なトレードオフのバランスを取るという、同じロボット工学の課題に直面している。
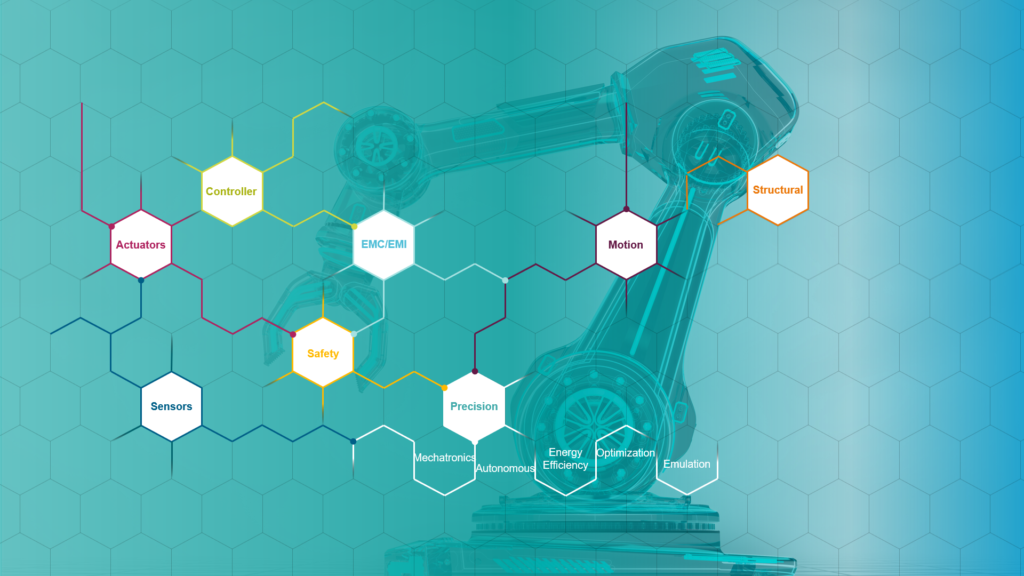
ロボットは単なる機械的な腕ではありません。自動車でもありません。どちらもダイナミックな機械だが、ロボットは深く統合されたシステムであり、あらゆる決定が他の領域に波及効果をもたらす。ロボットの モーター(低周波電磁気学) 腕の 振動を発生させる。 熱 を強制的に変化させる。 制御アルゴリズム(自動化).
このような問題を、「作ってテストする」というアプローチで孤立したサイロの中で解決するのは、失敗のもとである。コストのかかる物理的なプロトタイプに頼るこの伝統的な方法は、必然的に後期の発見につながり、プロジェクトを頓挫させ、予算を膨張させ、開発を停止させることになる。
独創的な方法がある。いくつかの産業用ロボットを例に、マルチフィジックス・シミュレーションのアプローチによって、これらの相互に関連する課題をどのように克服できるかを探ってみましょう。 前に プロトタイプを作る前に。
1.ダイナミクスを飼いならす:振動から精密さへ
高速ロボットにとって、精度は失われるものではありません。そこで シムセンター が不可欠になります。振動を制御下に戻すには、まず、ロボットのメインアームだけでなく、関節、モーター、ギアボックスに作用する複雑な力と加速度を理解する必要があります。
Simcenterを使用すると、ロボットの完全なシミュレーションを行うことができます。 動作サイクル をご覧ください:
- 正確に計算する その 動的荷重と加速度 をロボットの各部に与えます。
- 分析する アームやギアボックスのような柔軟な部品が、これらの荷重の下でどのように曲がり、振動するかを解析する。
- 予測し、中和する パフォーマンスを低下させ、長期的な機械疲労を引き起こす共振周波数を予測し、中和する。
- 最適化 その 最大剛性と最小重量の構造設計ロボットが即座に安定し、スループットと精度を最大化します。

2.最高の性能と効率を実現するアクチュエータの適切なサイジング
従来の「試行錯誤」または一点計算によるアクチュエータのサイジングは、非効率であることで有名です。それはしばしば2つの悪い結果を招きます:
- サイズ不足: ロボットがパフォーマンス目標を達成できない
- オーバーサイズ: 一般的な「安全な」選択は、コストと重量、そして最も重要なことを増加させる、 エネルギー消費と熱.
推測の代わりに、Simcenterを使用すると、次のことができます。 ロボットの完全なミッションプロファイルをシミュレート.動作経路を入力として提供することで、必要な速度、トルク、パワーを正確に計算します。これにより カタログから最適なアクチュエータを選択-コストとエネルギーの浪費を最小限に抑えながら、タスクに完璧にマッチするものです。
デザイナーのためのフォーラムに参加しよう
あなたの専門知識はコミュニティにとって不可欠です。私たちに参加して、あなたの知識を提供してください。
今すぐフォーラムに参加する業界最高のプロフェッショナルと分かち合い、学び、成長する.