
Rejoignez le forum des designers !
Votre expertise est essentielle pour la communauté. Rejoignez-nous et apportez vos connaissances !
Rejoindre le forum maintenantPartagez, apprenez et évoluez avec les meilleurs professionnels du secteur.
Réussir son travail du premier coup n’est pas une tâche facile, car nos actions dépendent de l’expérience et de petites erreurs peuvent faire une grande différence dans les résultats. Pourtant, avec un nombre croissant de tâches et des délais de plus en plus courts, nous sommes poussés à être à la fois performants, précis et orientés vers les résultats. Cet environnement sous haute pression est propice aux erreurs. Tout cela ne nous aide pas, nous les ingénieurs, à faire notre travail efficacement.
Chez Siemens, nous en sommes conscients et nous nous efforçons donc de vous faciliter la vie et de rendre votre travail aussi simple que possible. Je souhaite vous montrer dans ce blog comment vous pouvez utiliser Simcenter Testlab pour obtenir efficacement des résultats précis et exacts. Nous espérons que ce blog vous inspirera pour votre prochaine campagne de mesure.
L’objet à tester : un petit moteur électrique
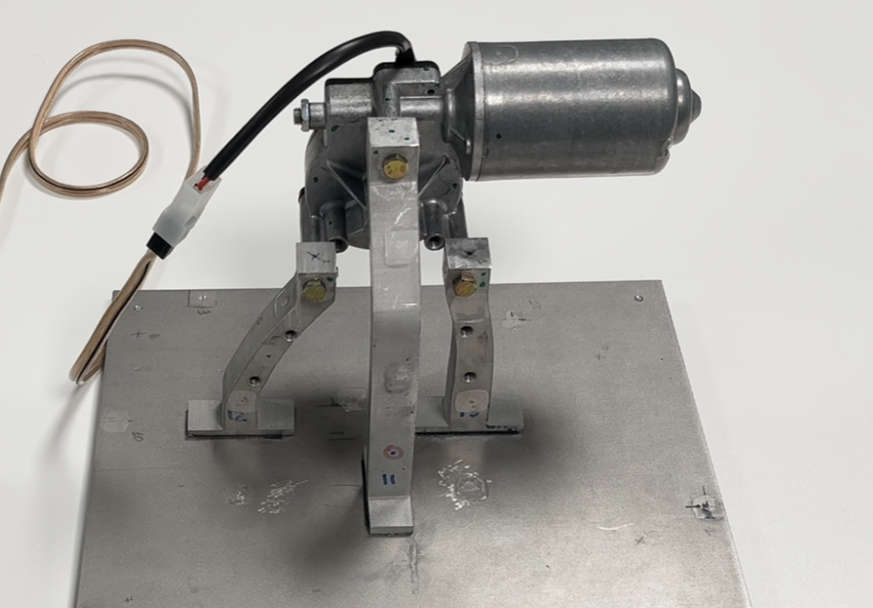
J’ai récemment effectué une caractérisation de notre démonstrateur, un petit moteur électrique. Je souhaite partager mes expériences avec vous. Ce petit banc d’essai de démonstration de moteur d’essuie-glace est représentatif des petits accessoires bruyants des véhicules, tels que les petits moteurs électriques, les compresseurs et les pompes. Le voici :
Nous allons caractériser ce composant avec des pseudo forces. Vous pourriez me dire que vous vouliez voir une caractérisation de force bloquée. Oui, les pseudo-forces sont une sorte de forces bloquées, mais elles ne sont pas directement dérivées des points d’interface, mais d’autres emplacements de l’objet testé. Dans notre cas, il s’agit d’un point virtuel situé au centre entre les points d’interface. Voir mon image ci-dessous :
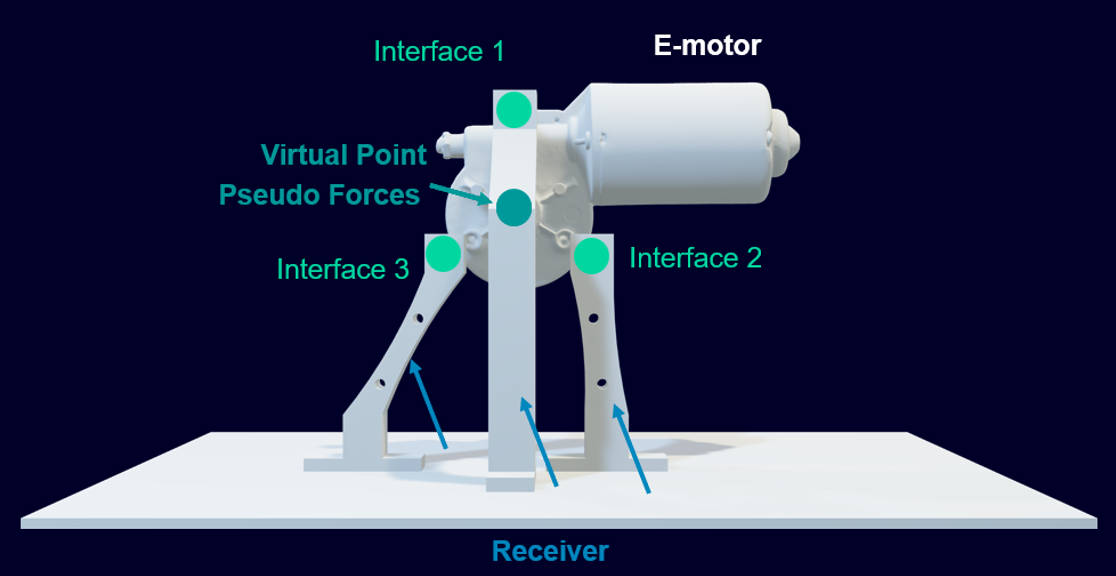
Ces pseudo forces peuvent ensuite être utilisées de la même manière que les forces bloquées. Par exemple, vous pouvez les utiliser avec la sous-structuration basée sur la fréquence pour créer des assemblages virtuels, ou ils peuvent être transférés dans les interfaces avec des FRF (fonctions de réponse en fréquence) de transfert. Bien que cela ne soit pas démontré dans ce blog, cela fournit un contexte pour ce que vous pouvez faire avec les pseudo forces. Si vous souhaitez en savoir plus, n’hésitez pas à nous contacter.
Pourquoi utiliser les pseudo forces ?
Tout simplement parce que nous identifierons moins d’inconnues (3 forces de translation et 3 couples) que si nous identifions des forces bloquées aux interfaces. Pour les petits composants comme les compresseurs, les pompes ou les moteurs électriques, cette approche est très avantageuse. Nous serons plus précis dans la gamme des basses fréquences.
Comment mesurer les pseudo-forces ?
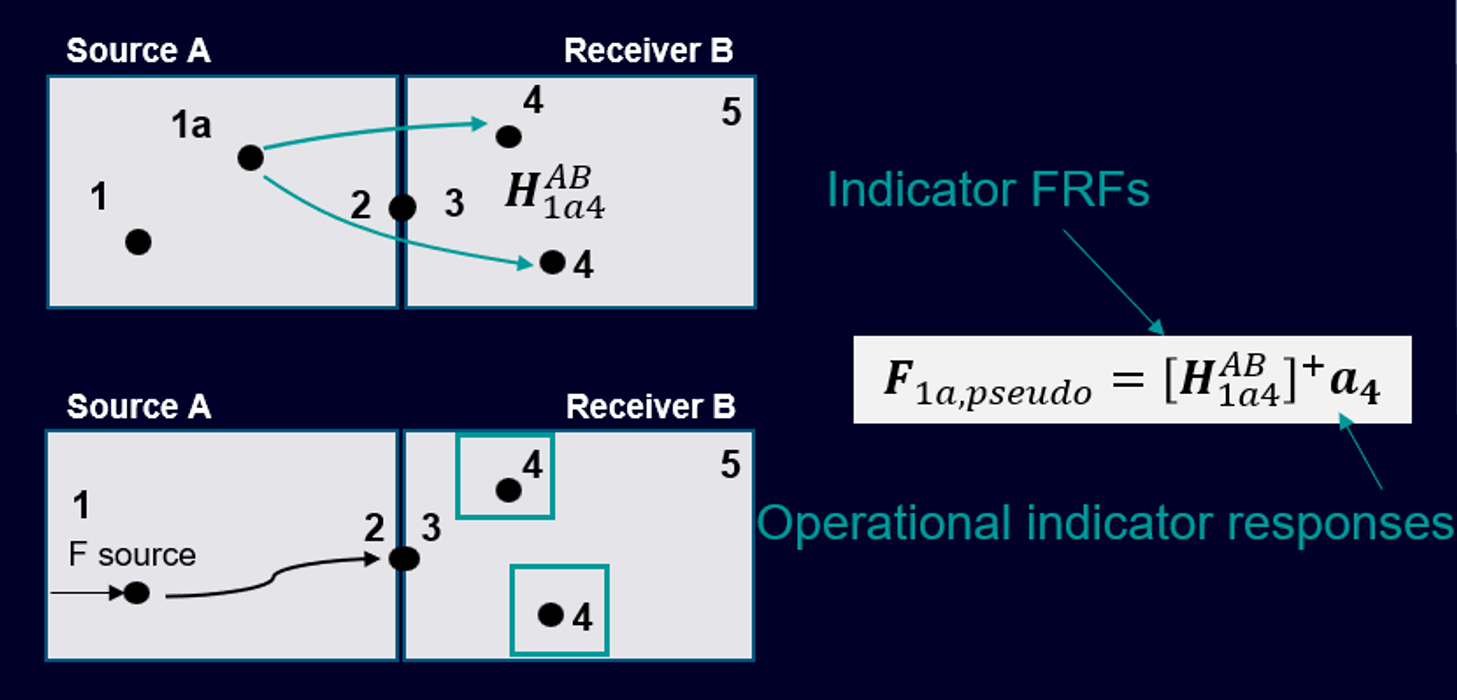
Nous les mesurons à l’aide de l’approche TPA (Transfer Path Analysis) in situ. Il s’agit d’une méthode bien connue, une approche en deux étapes où nous mesurons d’abord les FRF de l’indicateur et, dans une deuxième étape, la réponse de l’indicateur opérationnel. Nous pouvons utiliser la formule ci-dessous pour dériver les pseudo forces à notre point virtuel :
Commençons maintenant par les mesures !
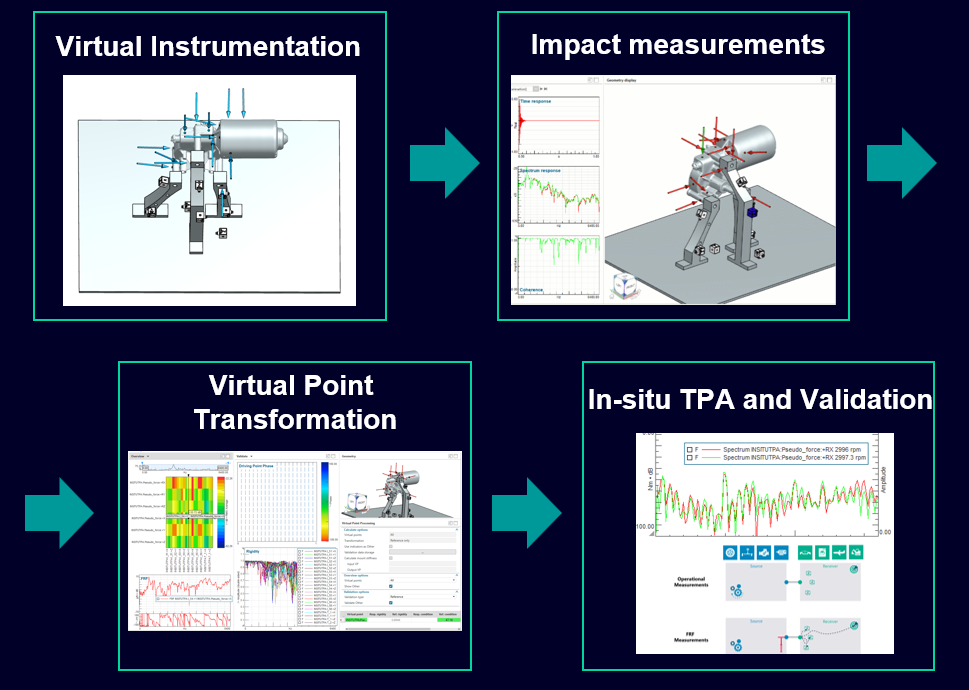
Mais attendez, faisons d’abord l’instrumentation virtuelle. Je vais passer en revue chaque étape en soulignant les points importants pour vous. Voici les différentes étapes de la caractérisation d’un composant :
Instrumentation virtuelle
Avant de commencer à mesurer immédiatement, préparons correctement notre tâche à l’aide d’une instrumentation virtuelle. Pour cela, nous utiliserons un modèle CAO de l’objet à tester. Dans mon exemple, j’ai scanné le moteur électrique et importé le fichier *.step dans Testlab. Le récepteur a été modélisé avec le logiciel de CAO standard Siemens NX.
Pourquoi est-il important de préparer nos mesures ? Parce que nous devons placer nos impacts de manière à exciter toutes nos directions de coordonnées de la même manière. Comment procéder ? Voici les différentes étapes :
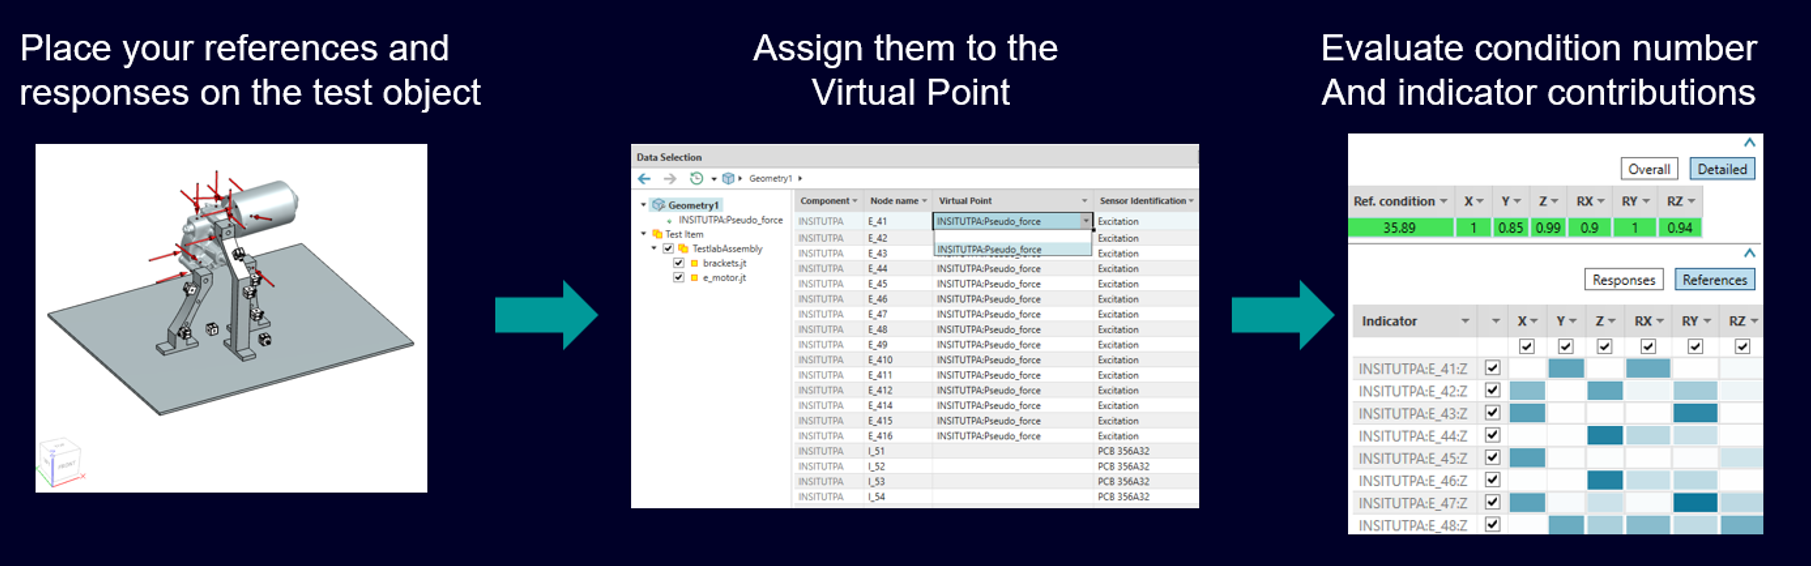
Les indicateurs s’adaptent automatiquement au modèle CAO, grâce au support CAO, et une géométrie complexe est facilement créée. Enfin, les numéros d’état et les sensibilités des capteurs indiquent la direction des coordonnées à améliorer.
La vidéo de démonstration ci-dessous illustre les principaux avantages d’une préparation adéquate de l’instrumentation CAO :
- Évaluer l’espace disponible
- Positionnement de capteurs de haute précision
- Préparez la bonne position et le bon nombre de vos indicateurs avant la mesure
Rejoignez le forum des designers !
Votre expertise est essentielle pour la communauté. Rejoignez-nous et apportez vos connaissances !
Rejoindre le forum maintenantPartagez, apprenez et évoluez avec les meilleurs professionnels du secteur.