Participe do fórum para Designers!
Sua experiência é vital para a comunidade. Junte-se a nós e contribua com seu conhecimento!
Participe do fórum agoraCompartilhe, aprenda e cresça com os melhores profissionais do setor.
RESUMO
Para os usuários do Ansys Mechanical, a expansão para o Ansys Motion pode revelar novos recursos poderosos – mas fazer essa transição exige mais do que apenas navegar em uma interface familiar. Embora ambas as ferramentas compartilhem o mesmo ambiente gráfico, elas dependem de solucionadores e abordagens de modelagem fundamentalmente diferentes. Compreender essas diferenças conceituais é essencial para aproveitar o Ansys Motion de forma eficaz e evitar armadilhas comuns. Se você deseja ampliar seu escopo de simulação ou aprimorar seus fluxos de trabalho atuais, reconhecer onde termina o Mechanical e começa o Motion é fundamental para uma integração bem-sucedida e eficiente. Neste blog, exploraremos essas distinções essenciais para ajudar os usuários do Mechanical a entrar com confiança no mundo da dinâmica de multicorpos.
Neste blog, não vamos nos concentrar em detalhes específicos de configuração. Em vez disso, o objetivo é destacar as diferenças mais amplas do fluxo de trabalho entre o Ansys Mechanical e o Ansys Motion. Embora ambas as ferramentas façam parte do mesmo ecossistema de simulação, elas são construídas com base em diferentes filosofias de modelagem. Isso significa que, para usar o Ansys Motion de forma eficaz, os usuários do Mechanical devem adaptar sua abordagem típica. Exploraremos os principais conceitos e ajustes que são essenciais para a transição bem-sucedida dos fluxos de trabalho e o aproveitamento total dos recursos do Ansys Motion.
Características exclusivas da configuração do Motion
Pensando na maneira como as coisas são definidas no Motion, é possível identificar duas diferenças principais em relação ao Mechanical:
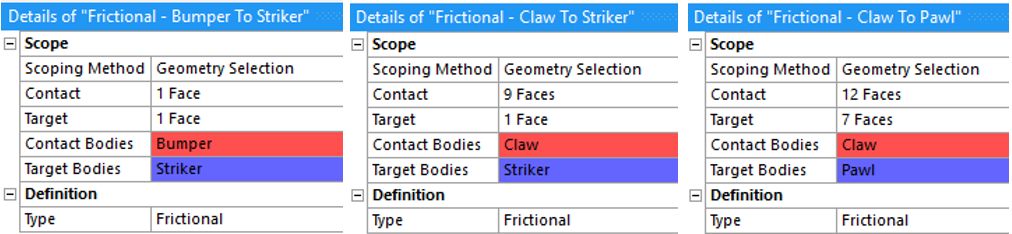
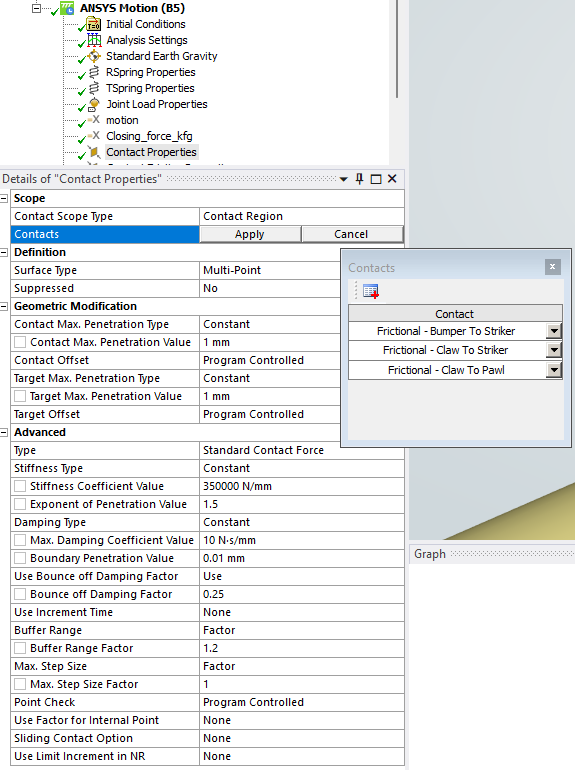
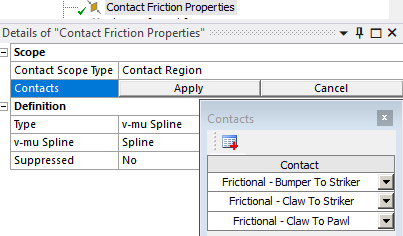
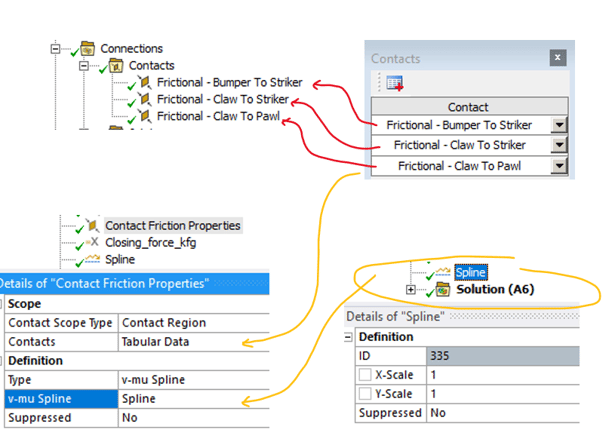
- Definições de propriedades agrupadas: No Motion, é possível definir propriedades para vários objetos semelhantes usando um objeto Properties independente que se aplica a todo o grupo. O objetivo aqui é evitar a definição de valores iguais para cada objeto individual. Imagine um modelo com dezenas de contatos e você precisa definir propriedades de atrito semelhantes para cada um deles. Se estiver trabalhando no Mechanical, precisará definir o coeficiente de atrito em cada seção de propriedades de contato. No Motion, ao criar um objeto de propriedades de contato, você pode apontar todos os pares de contatos desejados, definindo os valores uma única vez. Neste exemplo, podemos ver um modelo com três contatos definidos para considerar a interação entre várias partes. Nessa configuração, há dois objetos Motion destinados a definir as propriedades numéricas e de atrito. Em comparação com o Mechanical, a definição completa seria necessária em cada objeto de contato.

Definição de contato:
Objeto de propriedades de contato: Observe que o escopo é uma lista que inclui os três objetos de contato definidos.
Propriedades de fricção do contato:
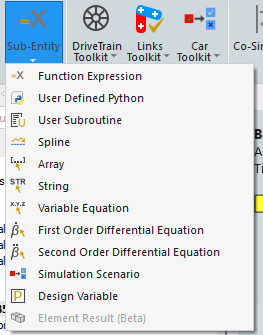
- Uso de funções: A segunda grande diferença é a maneira de criar funções. No Mechanical, você pode definir algumas funções básicas diretamente no objeto (por exemplo, para definir uma força variável de tempo). No Motion, o menu Sub-Entity permite a criação de funções mais avançadas. Uma explicação mais detalhada da função disponível pode ser encontrada na ajuda do Ansys: https://ansyshelp.ansys.com/account/secured?returnurl=/Views/Secured/corp/v251/en/motion_ug/motion_ug_using_motionfeat.html
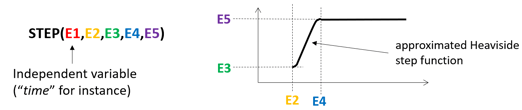
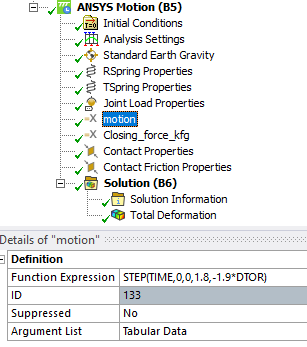
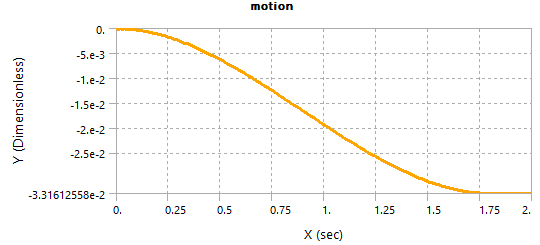
Continuando com o exemplo, usando o objeto “Function Expression”, foram criadas duas funções. A primeira para definir um deslocamento rotacional para uma junta. A segunda função calcula o torque de reação em uma junta de revolução.Expressão da função: STEP. Essa função cria uma transição suave entre um valor mínimo e um valor máximo durante dois pontos de “tempo”. Nossa função se destina a definir a rotação, por isso convertemos o argumento final em radianos usando a constante DTOR.
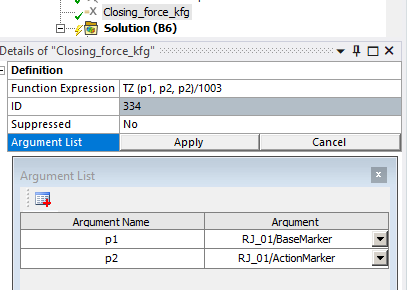
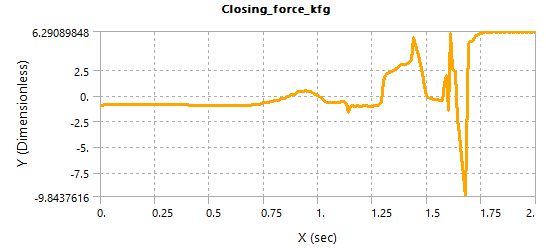
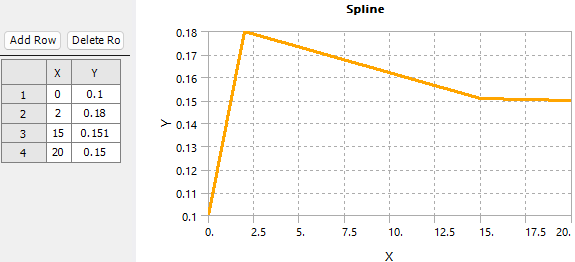
Expressão da função: TZ. Essa função calcula o torque em uma junta rotacional chamada RJ_01. Ela usa dois argumentos chamados p1 e p2. Eles são marcadores criados automaticamente na junta. - Definições aninhadas: Como você pode imaginar, os objetos independentes definidos anteriormente precisam ser montados de alguma forma para completar a configuração. No modelo de exemplo, o coeficiente de atrito não é constante. Uma spline é criada para definir a variação desse coeficiente com a velocidade relativa. Em seguida, precisamos de um objeto Spline para ser usado no objeto de propriedades Contact Friction e esse objeto é usado para definir o comportamento dos contatos. A lógica é a mesma, mesmo que não precisemos de uma conexão específica entre os objetos.

CONCLUSÃO
- O Ansys Motion usa os mesmos recursos de pré-processamento de uma simulação mecânica padrão: geometria, conexões, contato e malha.
- Existem alguns recursos específicos do Ansys Motion para: propriedades e marcadores do corpo, propriedades de contato, condições e forças de limite de juntas especiais, expressões variáveis, botões de co-simulação, arquivos de exportação e execução do pós-processador do Ansys Motion.
Participe do fórum para Designers!
Sua experiência é vital para a comunidade. Junte-se a nós e contribua com seu conhecimento!
Participe do fórum agoraCompartilhe, aprenda e cresça com os melhores profissionais do setor.